SayCan:语言相关性与可执行性联合规划
本页复现逐步技能枚举及“语言分数 × affordance”决策,不把确定性工具 mini-suite 冒充真实移动机械臂。
论文信息
| 字段 | 内容 |
|---|---|
| 论文链接 | SayCan |
| 公司 / 机构 | Robotics at Google / Everyday Robots |
| 首次公开日期 | 2022-04-04 |
| 原作者代码 | 模拟 tabletop 实现 |
| 本地 adapter / CLI key | saycan |
| 本地复现代码 | src/auto_research/agent_research/ |
原始论文总结
背景与主要改动
LLM 知道“应该做什么”,却不知道当前机器人“能不能做”。SayCan 为每个预训练技能 同时计算语言相关性和 value-function affordance,选择乘积最高的技能并执行,再把 动作追加到上下文继续规划。
flowchart LR
    I["高层指令"] --> L["LLM 技能相关性"]
    S["环境状态"] --> V["技能 value / affordance"]
    L --> M["分数相乘"]
    V --> M
    M --> A["选择并执行可行技能"]
A --> S原论文关键图
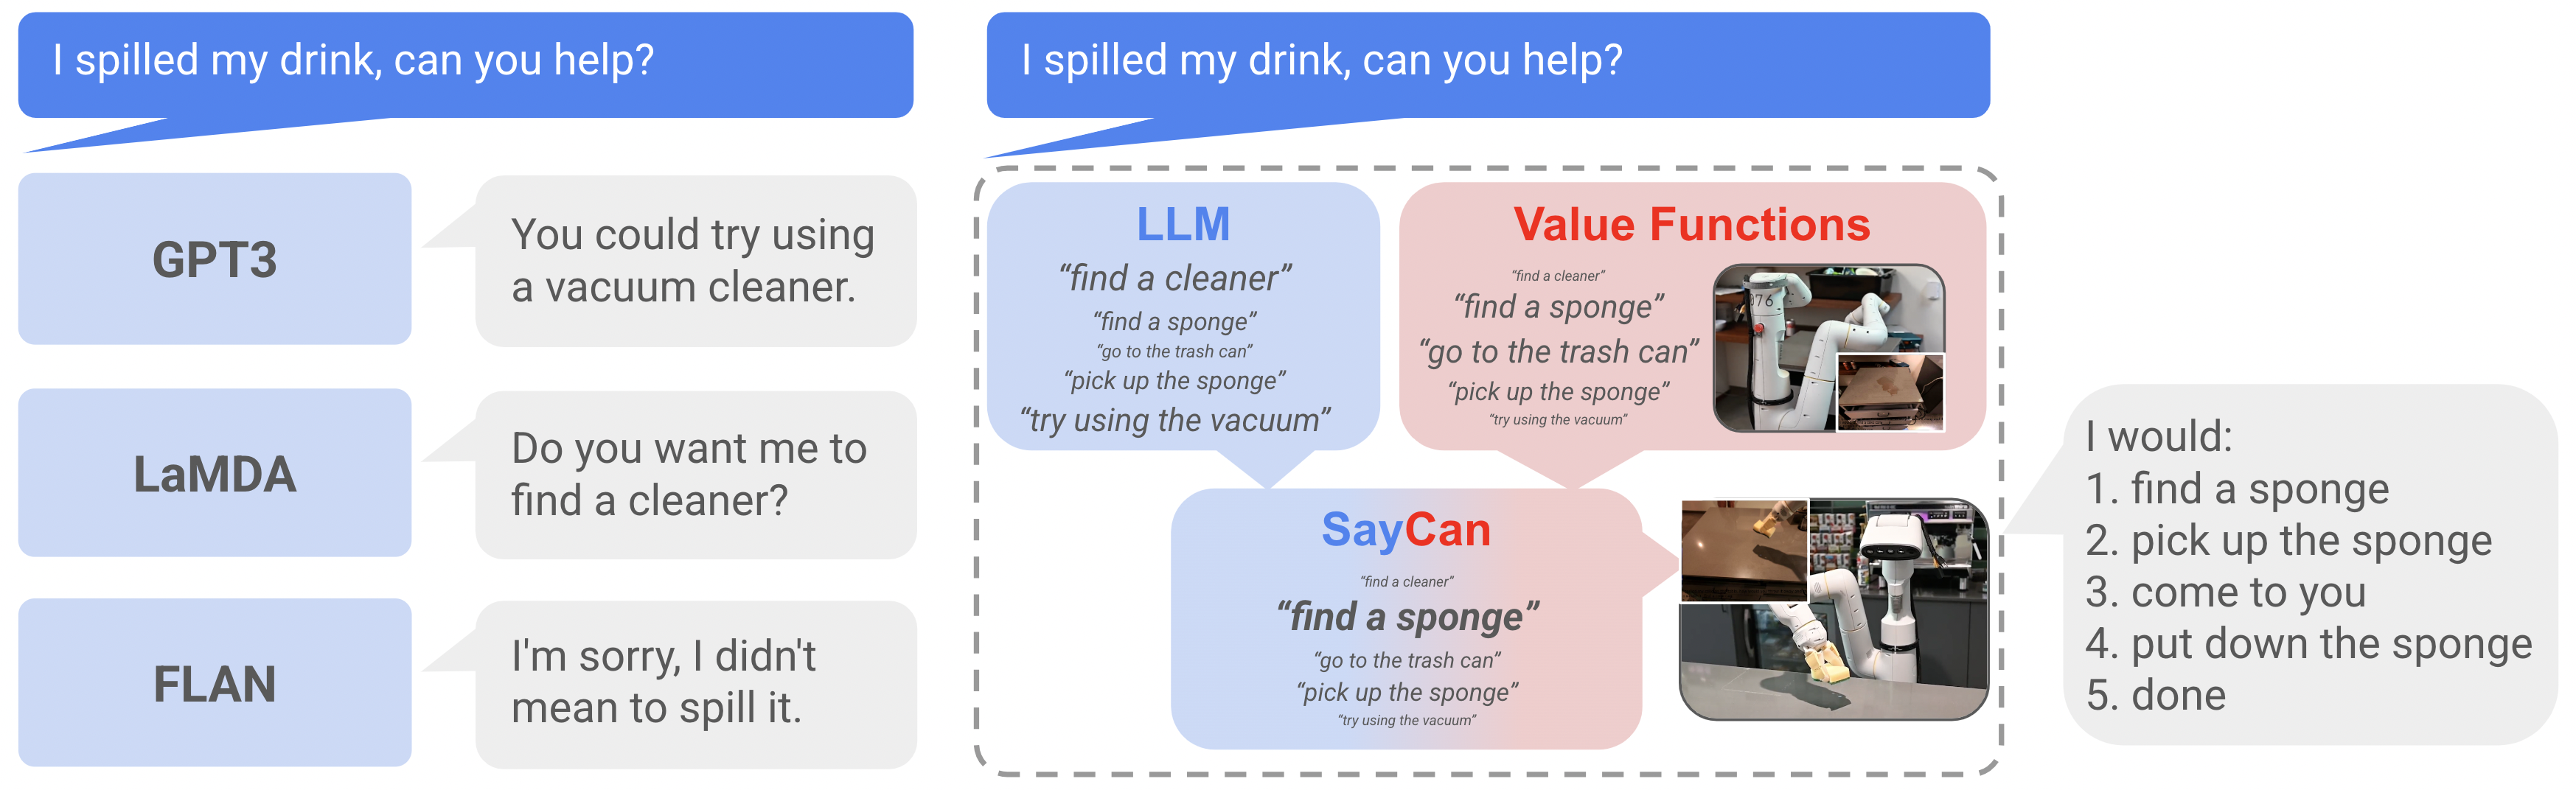
原论文 Figure 1(关键图):展示原论文方法的总体设计和关键组成。图片来自原论文,版权归原作者所有;点击图片可查看来源。
核心公式
\[
\pi(s\mid i,h,e)\propto
p_{\mathrm{LM}}(s\mid i,h)\,
p_{\mathrm{aff}}(\mathrm{success}\mid s,e).
\]
论文离线与线上效果
PaLM-SayCan 在 101 个机器人任务上达到 84% plan success 和 74% execution success;FLAN-SayCan 分别为 70% 和 61%。这是实体机器人评测,不是生产 A/B。
本地复现
PlanBench mini 120 episodes、seed 42;每一步同时打分必要技能和干扰技能。
| 指标 | Long-context 基线 | SayCan |
|---|---|---|
| joint success | 1.0000 | 1.0000 |
| average cost | 64.5000 | 3.3750 |
| affordance checks | 0 | 1350 |
| infeasible filtered | 0 | 790 |
auto-research agent-eval --method saycan --benchmark planbench-mini \
  --episodes 120 --memory-size 24 --seed 42
稳定指标:
p1-agent-candidates-mini-suites-seed42.json。
复现边界
保留双分数逐步规划与不可行技能过滤;affordance 是确定性本地可执行性,不含视觉、 机器人控制策略或真实 value-function 训练。