LATS:Language Agent Tree Search
本页实现 UCT 式树搜索、完整 trajectory rollout、环境 reward、反思与回溯。
论文信息
| 字段 | 内容 |
|---|---|
| 论文链接 | Language Agent Tree Search Unifies Reasoning Acting and Planning in Language Models |
| 公司 / 机构 | University of Illinois Urbana-Champaign |
| 首次公开日期 | 2023-10-06 |
| 原作者代码 | 已开源 |
| 本地 adapter / CLI key | lats |
| 本地复现代码 | src/auto_research/agent_research/ |
原始论文总结
背景与主要改动
ReAct 等方法通常沿单条轨迹行动,失败后缺少系统搜索。LATS 把 LM 同时作为 agent、 value function 和 optimizer,嵌入 Monte Carlo Tree Search;环境执行提供外部 reward,失败轨迹生成 reflection,帮助后续搜索避开错误。
flowchart LR
    S["当前节点"] --> U["UCT selection"]
    U --> E["LM expansion"]
    E --> R["trajectory rollout"]
    R --> F["environment feedback"]
    F --> B["backpropagate value"]
    F --> X["self-reflection"]
    X --> U
B --> U原论文关键图
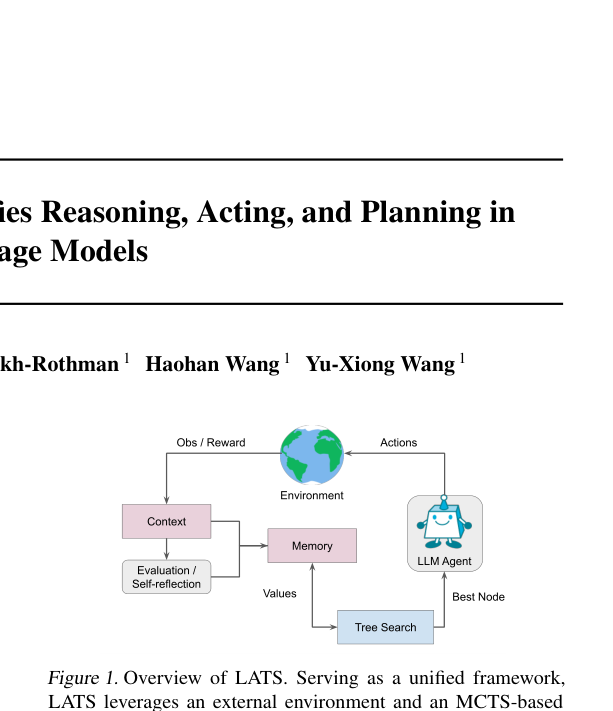
原论文 Figure 1(关键图):展示原论文提出的核心架构、主要模块及其连接关系。图片来自原论文,版权归原作者所有;点击图片可查看来源。
核心公式
\[
\operatorname{UCT}(s,a)=Q(s,a)+c\sqrt{\frac{\log N(s)}{N(s,a)}},
\qquad
Q(s,a)\leftarrow Q(s,a)+\frac{r-Q(s,a)}{N(s,a)}.
\]
论文离线与线上效果
论文最新版报告 GPT-4 在 HumanEval 达到 92.7% pass@1;GPT-3.5 在 WebShop 平均分 75.9。论文覆盖编程、交互 QA、网页导航和数学,没有生产线上 A/B 实验。
本地复现
每个 PlanBench episode 搜索四条完整计划轨迹;环境返回 exact plan reward,失败 轨迹产生 reflection/backtrack,再按累计 value 选最终路径。
| 指标 | LATS |
|---|---|
| joint success | 1.0000 |
| average cost | 4.0000 |
| rollouts / reflections / backtracks | 480 / 360 / 360 |
稳定指标:
classic-agent-mini-suites-seed42.json。
复现边界
保留 MCTS statistics、环境反馈、reflection 与回溯;本地树以完整计划为叶节点,未 调用 LM value model、HumanEval executor 或 WebShop,搜索规模远小于论文。