Read this paper write-up in English
Inside-JEPA:将关系通道放进 JEPA 状态¶
论文信息¶
| 字段 | 内容 |
|---|---|
| 论文链接 | arXiv 2610.31194 v1;固定正文 |
| 原文标题 | Inside-JEPA: From Prediction to Relational Grounding in Latent World Models |
| 公司 / 机构 / 学校 | 一作 Hossein Resani:Australian Institute for Machine Learning, Adelaide University;无 Google / Meta 作者署名 |
| 首次公开日期 | 2026-10-22 12:43:03 UTC(arXiv v1);10月23日公告,本轮是近期补漏,不是10月25日新首发 |
| 原作者代码 | 在固定 v1 摘要、正文与精确标题检索的原始来源中未找到作者源码;仓库、固定 SHA、源码许可证均不可核验。论文为 CC BY 4.0;正文“code is distributed”指表示分布式,不是开源声明 |
| 本地 adapter / 稳定键 | inside-jepa;adapter: null,component_only |
| 本地复现代码目录 | src/auto_research/foundation_models/inside_jepa.py;测试 tests/test_inside_jepa.py |
| 完整实验 | 成本过高,不复现(审查 DONE);本地仅交付 L1 可训练机制,不进入自动重试队列 |
原始论文总结¶
背景与主要改动¶
普通 JEPA 能预测潜在状态,但潜变量未必对应可解释关系。本文把每个有序实体对的关系通道直接拼入动态状态,并要求逆动态头根据前后关系通道恢复动作;预测损失的未来目标仍由 EMA 编码器提供,而逆动态的未来状态必须来自可反传的 online 编码器。仅预测、读全部状态、只读实体和打乱动作标签的对照用于区分信号来自哪里。原文 §3
flowchart LR
  F[外部冻结crop特征与框] --> E[在线实体与有序对关系编码]
  E --> Z[状态r和s]
  Z --> P[动作条件预测器]
  T[未来帧EMA编码且stop-gradient] --> J[JEPA预测损失]
  P --> J
  E --> I[当前与未来在线状态的inverse head]
I --> A[真实动作或inverse-only打乱目标]原论文关键图¶
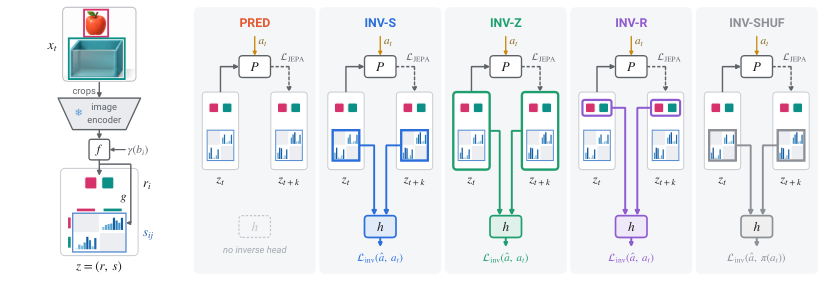
Figure 2:左侧是实体编码、实体潜变量与有序对通道;右侧逐一展示五臂的逆动态输入和梯度通路。直接保存固定 v1 的原始 PNG,无重绘或科学内容修改。图片来自原论文,版权归原作者所有,CC BY 4.0。来源与 SHA256。
核心公式与五臂¶
外部冻结 crop 特征 \(\phi_i\in\mathbb R^{512}\) 与归一化 xyxy 框的 Fourier 特征、实体类型相加,经 LayerNorm 得到128维 \(e_i\)。框特征包含原坐标和 \(\sin/\cos(2^k\pi b), k=0,\ldots,3\)。实体潜变量32维,有序对关系通道取 \(K=8\) 或16:
保留4个实体槽位;padding 与对角项在本地显式固定为0,\(K=8\) 时状态维度为256,不因删除对角项而变成224。EMA momentum 为 0.996;每次 optimizer step 后显式更新目标编码器。
| 臂 | 逆动态输入 \(v\) | 与预测分支的区别 |
|---|---|---|
| PRED | 无 inverse head | 只有 JEPA loss |
| INV-S | 关系通道 \(s\) | 逆动态梯度到两帧的 \(f,g\) |
| INV-Z | 完整状态 \((r,s)\) | 实体与关系同时进入 inverse head |
| INV-R | 仅实体潜变量 \(r\) | 无直接到关系头 \(g\) 的 inverse 梯度;共享 \(f\) 仍可间接改变关系 |
| INV-SHUF | \(s\),inverse 目标为批内 \(\pi(a)\) | 仅打乱 inverse target,预测器仍接收真实动作 |
离散动作使用交叉熵,连续控制使用平方 L2,\(\lambda_{inv}=1\)。本地平方 L2 为逐样本维度求和、batch 求均值,明确 reduction,不把它默认为逐元素 MSE。额外 AOT-S、NCE-S、SUP-S 控制不在本组件范围内。原文 §3 / Appendix A
论文离线与线上效果¶
SSv2 主设置、65类动作和13种关系上,原文 PRED 的 matched AUROC 为0.593,INV-S 为0.658;并非每种关系或每种臂都更好。关系来自2D框,是图像平面几何代理,不能说已学会真实3D接触或包含。动作规划的 readout 使用关系标签训练,不能描述为纯无监督规划。原文 §4—5
未报告生产线上 A/B;以上是原论文离线结果,不是本地实测。
原文 Hungarian 通道匹配在验证集上拟合并在相同验证样本上报告 AUROC,不是独立 test 估计。本地若后续增加正式能力比较,必须在 validation 选择匹配后冻结到 test,并保留相同几何输入的 random-head 负控。本组件不计算关系 AUROC、动作准确率或规划成功率。
本地复现与操作¶
RelationalStateEncoder 接收 [B,4,512] 冻结特征、[B,4,4] 归一化框、实体类型和共享实体 mask,本地组件每次调用最多64对帧;真实 crop、ResNet18、检测跟踪均由外部提供,当前未运行它们。InsideJEPA 实现预测器、可选离散/连续动作条件、五臂损失与显式 EMA 更新。
原文没有给出 box-MLP 的宽度/激活、pair-MLP 的激活或 inverse-head 拓扑,因此它们是显式调用方 nn.Module 接口;诊断中的小 MLP / 线性 inverse head 是本地测试头,不是原作者架构。保留论文给出的实体维度、关系头256隐藏宽度、64维 action embedding 和512隐藏宽度 predictor,但不宣称完整 architecture parity 或原文参数量。
PYTHONPATH=src python -c 'from auto_research.foundation_models.inside_jepa import diagnostic; print(diagnostic(42))'
PYTHONPATH=src python -m pytest tests/test_inside_jepa.py
diagnostic(seed, device='cpu') 使用4对生成特征,执行一次真实 AdamW 更新;核对前后帧 inverse 梯度、目标 stop-gradient、EMA 数值、padding/对角项、五臂路由及固定 fixture loss。device='cuda' 必须真有 CUDA,否则失败、不回退 CPU。原始三种子和 GPU 收据由本轮统一验收绑定;张量通过与 loss 下降仅证明 L1 算法机制可训练,不证明真实视频 grounding、world-model 能力或 Evolve 改善,不晋级正式能力对比。
成本与未复现范围¶
完整 SSv2 / Something-Else 五臂采用相同 AdamW、batch64、40 epochs,主设置8720 steps,另有120 epochs和3—5 seeds;RH20T共83个chunk约91.7GB,并扩展检测追踪和 V-JEPA2 ViT-L。论文未披露 GPU 型号或总GPU小时,本页不编造。该完整矩阵超出单 A100/A30/Mac 短时预算,成本过高,不复现(审查 DONE);不下载视频、机器人数据或权重,不启动完整试跑、不自动重试。以上为配置推断,不是本地计时。