Read this paper write-up in English
Verify, Don't Trust: Agentic Model Development for Video Discovery Retrieval at Scale
复现级别:公开数据核心机制。 本地复现的是 EvoPilot 的比较协议与 fail-closed 验证器,并在同一 MovieLens 切分上运行匹配的交互头对照;不是 Meta VDD 生产系统复刻。
论文信息
| 项目 | 内容 |
|---|---|
| 论文链接 | arXiv v1 |
| 公司/机构 | Meta Platforms |
| 首次公开日期 | 2026-09-18(arXiv v1) |
| 原文开源代码 | 否:截至 2026-09-21 未找到原作者公开仓库 |
| Adapter | evopilot |
| 本地复现代码 | src/auto_research/reproductions/evopilot/ |
核心机制实现在 src/auto_research/reproductions/latest_20260921.py。
原始论文总结
背景与主要改动
EvoPilot 不把“某个训练任务完成”直接当成研究证据,而把控制组与实验组的匹配比较作为证据单元。协议固定 shared base、数据版本、评测器、有效输出深度和唯一允许变化的 treatment;执行结束后,从产物读取实际状态并 fail closed,最后仍需人工审核才能接纳结论。
flowchart LR
  P[人工批准的比较协议] --> C[隔离执行 control]
  P --> T[隔离执行 treatment]
  C --> A[artifact attestation]
  T --> A
  A --> V{VerifyComparison}
  V -->|不匹配| R[拒绝结论并记录故障]
  V -->|完全匹配| H[人工审核与证据接纳]
H --> N[下一轮研究方向]原论文关键图
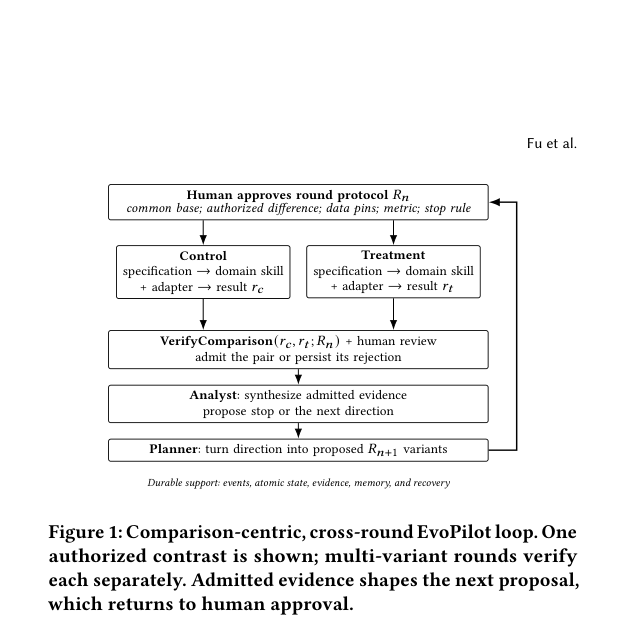
原论文 Figure 1(关键图):展示原论文方法的总体设计和关键组成。图片来自原论文,版权归原作者所有;点击图片可查看来源。
核心公式
论文将证据接纳写成
A(c,t;R) = 1[Verify_R(c,t)] · 1[Review_R(c,t)]。本地 verify_comparison 检查两臂终态、共同 base、数据、评测器、有效输出深度、产物 provenance,以及实际差异是否严格等于批准的 treatment。任何缺失或额外变化都会拒绝比较。
论文离线与线上效果
论文报告:原始不匹配比较曾错误显示离线 hit rate 下降 22 个百分点;修复输出深度后,匹配比较提升 3.20 个百分点。随后 7 天随机线上实验使 VDD slice 的 GSRR 相对提升 0.66%。这些是 Meta 生产结果,不等于本地 MovieLens 指标。
本地复现
本地对照口径:匹配的 two-tower 代理基线
Hit@10=0.10909,交互头实验组Hit@10=0.10455,相对变化-4.17%;比较通过协议校验,但负结果原样保留,不等同于论文生产提升。
本地 seeds 42/43/44 见 metrics/movielens-100k-seeds42-44.json。指标文件同时记录:输出深度不匹配的 pair 被拒绝、只有交互头开关变化的匹配 pair 被接纳。
复现边界
公开 MovieLens 上执行比较协议、artifact attestation、fail-closed pair verifier 与 validation-only 交互头对照;不复刻 Meta VDD 私有视频日志、百亿级索引、远程工作流或线上流量。