Read this paper write-up in English
Causal Memory Policy:检索干预下的记忆效用
L1 因果测量协议:实现均衡随机曝光、Hájek 估计及不确定性感知单 query 决策。不把它夸大为已验证的长期记忆清理策略。
论文信息
| 字段 | 内容 |
|---|---|
| 论文链接 | arXiv 2610.02070 |
| 公司/机构 | Illinois Institute of Technology(一作 Arman Behnam) |
| 首次公开日期 | 2026-10-01(arXiv v1) |
| 原文开源代码 | 论文给出匿名发布仓库;本轮访问未成功,未执行上游代码 |
| Adapter | causal-memory-policy(Python 机制 API) |
| 本地复现代码 | src/auto_research/agent_research/causal_memory_policy.py |
原始论文总结
背景与主要改动
被检索到的记忆与任务难度天然相关,直接按任务成败删除记忆存在选择偏差。CMP 在固定候选池中预留均衡随机曝光槽位,使每条记忆都有可估计的处理/对照样本,再用带标准误的效用判断保护不确定的记忆。
flowchart LR
  P[固定候选记忆池 P] --> B[每次 k 槽均衡随机曝光]
  B --> O[实际 Agent 执行与外部结果]
  O --> H[曝光 / 未曝光均值差与标准误]
  H --> G[风险不对称高斯决策]
G --> F[forget 或 noop]原论文关键图
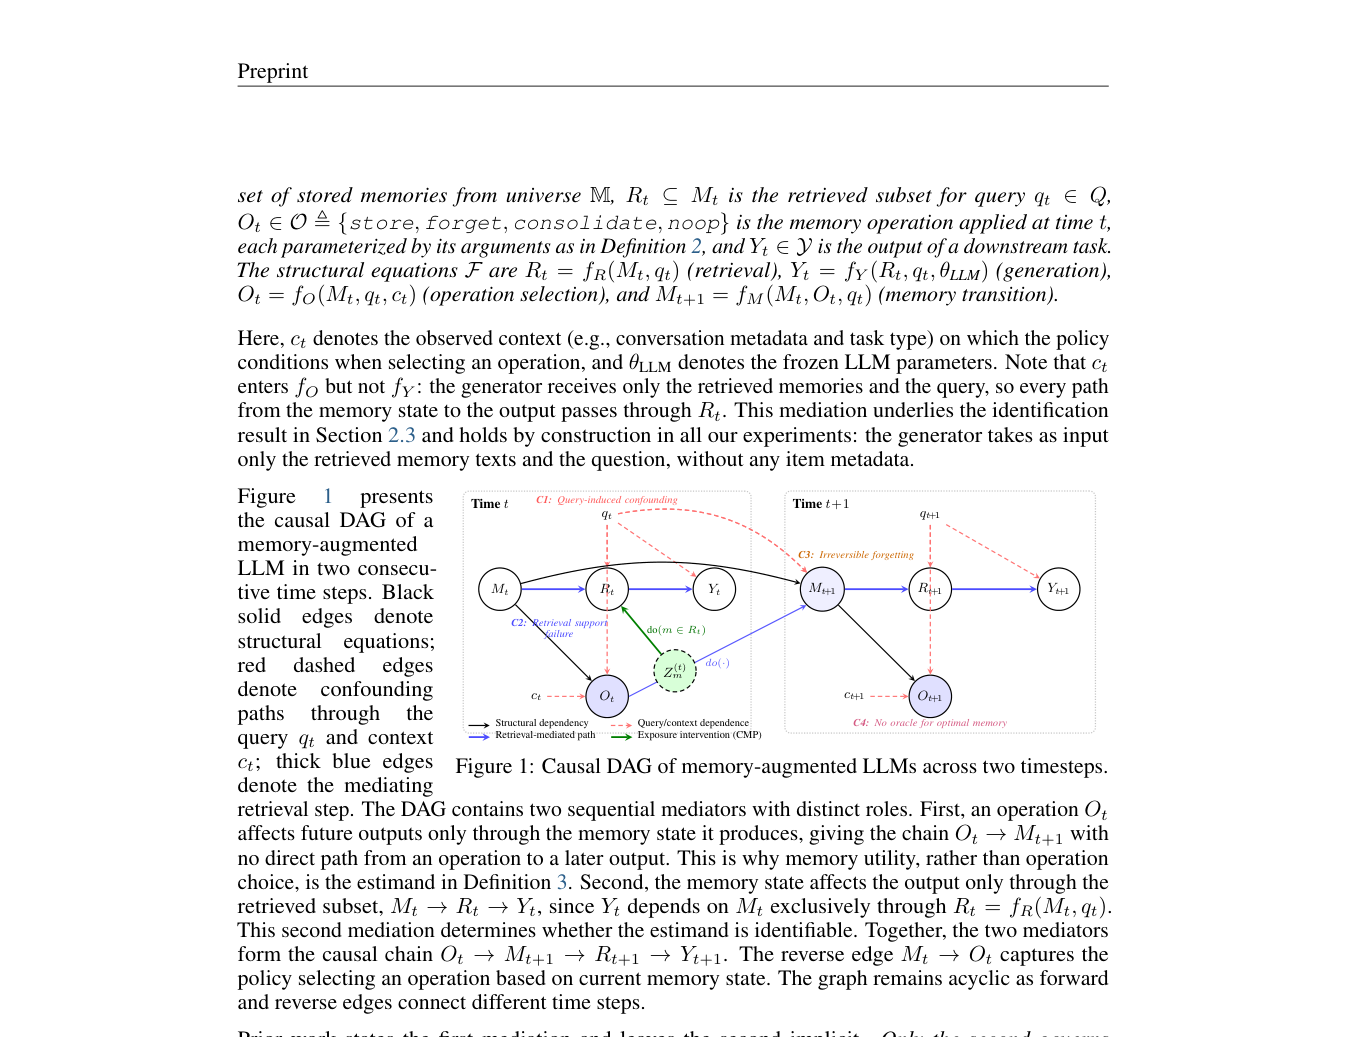
原论文 Figure 1(关键图):展示原论文方法的总体设计和关键组成。图片来自原论文,版权归原作者所有;点击图片可查看来源。
核心公式
均衡设计保证每行 \(k\) 个曝光,每列曝光次数为 \(\lfloor Tk/P\rfloor\) 或 \(\lceil Tk/P\rceil\)。 \(\hat\tau=\bar Y_{Z=1}-\bar Y_{Z=0}\),\(SE=\sqrt{s_1^2/n_1+s_0^2/n_0}\)。
仅 \(g_\lambda(z)<0\) 时 forget;支持不足应拒绝估计,无限不确定性返回 noop。固定槽位意味着处理某条记忆时也改变其他记忆分布;估计的是该曝光设计下的净效应,不能直接解释为独立加性系数。
论文离线与线上效果
论文强调可识别的 per-query 记忆效用及错误删除代价,不声称已经解决跨 query 记忆保留、候选池选择和长期动态策略。未报告生产线上 A/B。
本地复现
PYTHONPATH=src python scripts/run_oct04_seven_papers.py:12 条记忆、600 次检索、每次 2 槽,三 seed 合成外部结果。每条记忆曝光恰好 100 次;产物保留正负效用、标准误及 forget 判断。
balanced_exposure 先构造满足度数的设计,再随机置换和边交换;estimate_utility 最少需要每臂两个观测。设计适用于固定候选池/已知曝光随机化,不能拿生产观察日志直接替代随机实验。
复现边界
尚未运行真实 LLM 检索任务或跨 query 记忆删除实验;合成效用恢复不是 Agent 答题准确率,不进入能力排行榜或 Evolve 晋级证据。